DieRaupe : la chenille robotique créée pour ramasser les mégots
Ils ont dix-sept et dix-huit ans, sont en terminale au lycée Jacques-Prévert de Pont-Audemer en Normandie, et ils ont imaginé et simulé grâce à l’intelligence artificielle un robot capable de ramasser des mégots de cigarettes tout seul, sur tous types de terrains. Alexandre Fillon et Baptiste Recher participent aux Olympiades nationales de Sciences de l’Ingénieur 2026, dont la finale se tiendra le 28 mai prochain à l’École Nationale des Ponts et Chaussées, à Champs-sur-Marne. Leur projet ? DieRaupe. Une chenille autonome, pensée de A à Z par deux lycéens autodidactes, qui pourrait bien changer notre rapport aux déchets urbains.
Un déchet banal, un problème majeur
Le mégot de cigarette est l’un des déchets les plus répandus et les plus toxiques de nos espaces urbains. Un seul mégot jeté au sol suffit à contaminer jusqu’à 500 litres d’eau. Qu’ils soient coincés entre deux pavés, éparpillés dans les parcs ou nichés dans des recoins inaccessibles, leur accumulation représente un défi logistique majeur.
C’est cette évidence qui a donné naissance à DieRaupe. En s’inscrivant dans le thème des Olympiades 2026 — « L’ingénierie au service de notre ville de demain » — Alexandre et Baptiste n’ont pas cherché de problème lointain : ils ont décidé de résoudre celui qui s’imposait à eux, partout, chaque jour.
Une chenille, pourquoi ?
La forme chenille n’est pas un choix anodin. Là où un robot à roues bute sur les irrégularités du terrain — herbe, gravier, racines — une chenille robotique progresse sur à peu près n’importe quelle surface. L’idée : envoyer DieRaupe là où les autres robots ne peuvent pas aller. Dans les parcs, les espaces verts, les zones semi-naturelles qui bordent nos villes.
Le nom lui-même raconte une histoire. Lors d’un oral d’allemand en terminal, les deux amis avaient présenté leur idée naissante sous le titre « Die Raupe » — « la chenille » en allemand. Le nom est resté, légèrement soudé, presque comme un prénom.
Comment ça marche ?
DieRaupe repose sur deux intelligences artificielles distinctes. La première analyse en temps réel les images captées par la caméra embarquée et détecte les mégots au sol. La seconde prend les décisions de déplacement, optimise les trajectoires et guide la chenille vers les déchets repérés.
L’apprentissage de ce système de navigation s’est fait en plusieurs étapes. D’abord, les deux lycéens ont créé un clone virtuel de leur robot dans un environnement de simulation (PyBullet), où des « objectifs » apparaissent aléatoirement autour de la chenille pour simuler des mégots. Grâce à cette simulation accélérée, l’IA a pu s’entraîner en seulement trois heures — là où un apprentissage dans le monde réel aurait pris plusieurs semaines.
Le principe du Curriculum learning : l’IA est récompensée chaque fois qu’elle atteint un mégot, et pénalisée dans le cas contraire. Petit à petit, elle apprend à optimiser ses déplacements. On lui ajoute ensuite des obstacles et des contraintes — c’est la domain randomization — pour la rendre robuste face aux imprévus du monde réel : sols irréguliers, frictions différentes, conditions variables.
Dernière étape : transférer ce que l’IA a appris en simulation vers le vrai robot, dans le monde réel. Un peu comme apprendre à nager dans un jeu vidéo, puis plonger dans une vraie piscine — les règles changent, et il faut s’adapter. C’est l’étape la plus délicate, que Baptiste et Alexandre sont en train de finaliser.
Un prototype conçu de zéro
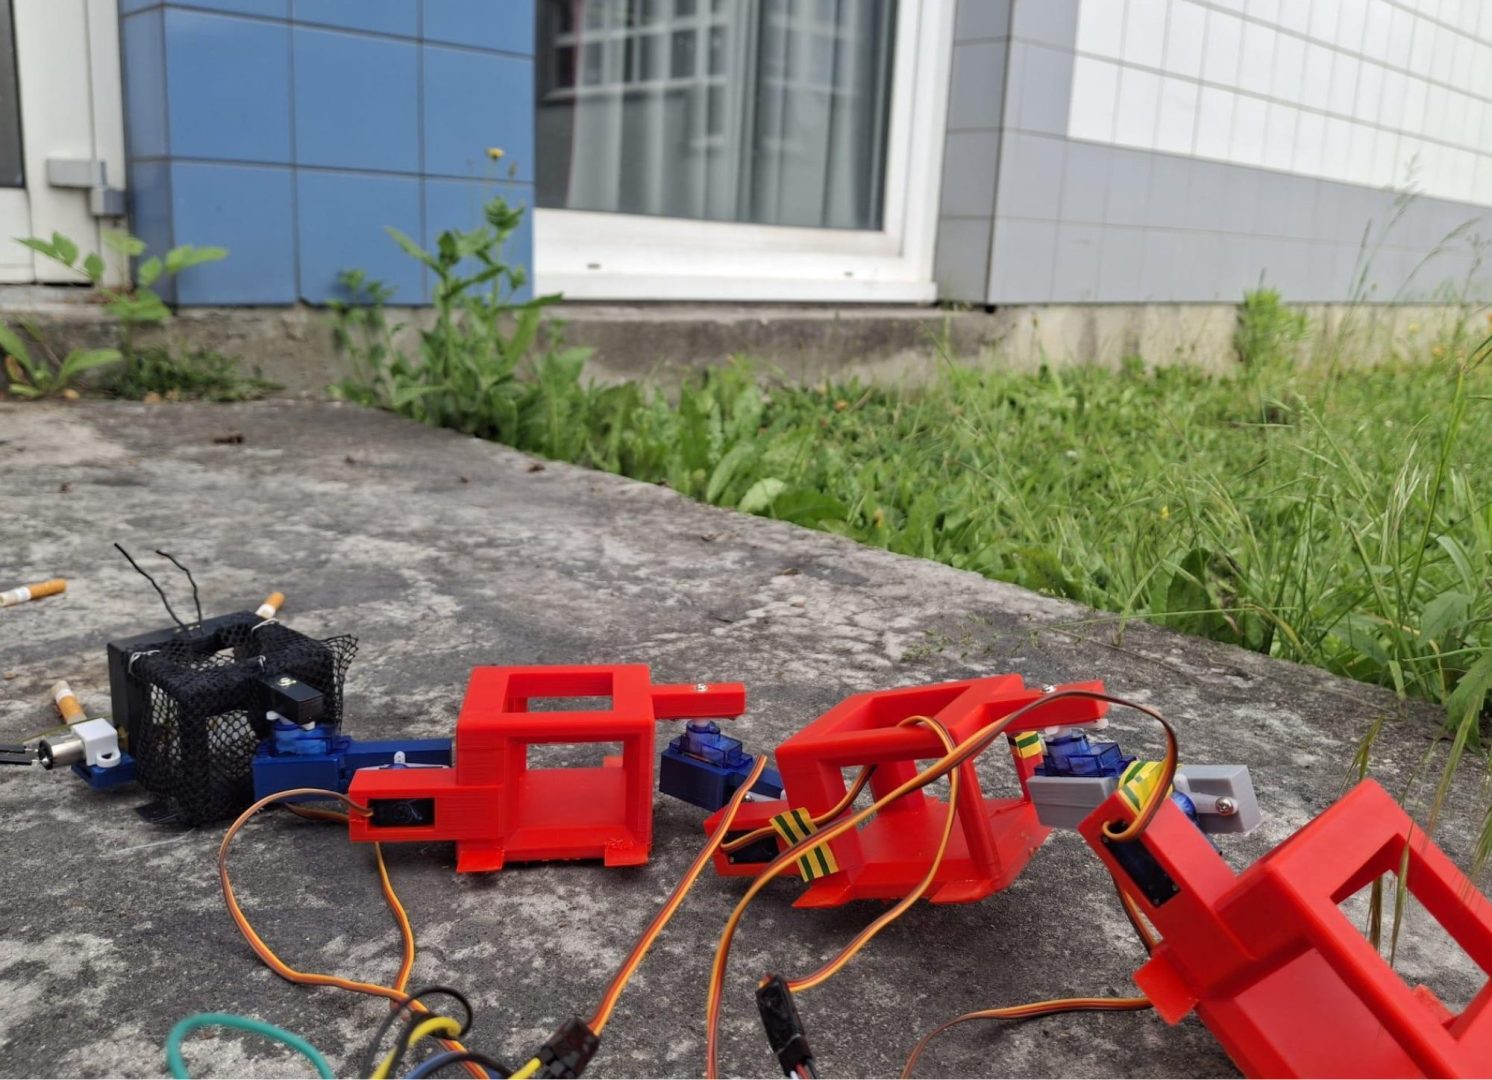
Le robot physique a été entièrement imaginé et modélisé en 3D sur Solidworks et Onshape, puis imprimé couche par couche sur une imprimante 3D. Il est équipé de moteurs, d’un Raspberry Pi faisant office de carte mère, d’une caméra et d’une petite balayette rotative pour ramasser les mégots au sol. Chaque pièce de sa structure a été pensée, dessinée et assemblée par les deux lycéens — rien n’a été laissé au hasard.
Baptiste, surnommé « the CAO lover », s’est occupé de toute la conception physique et de l’électronique. Alexandre, alias « the hacker », a pris en charge la partie IA et code, en Python, en grande partie appris en autodidacte pour ce projet.
Et après ?
Si leur projet se distingue aux Olympiades, Baptiste et Alexandre espèrent que DieRaupe pourrait intéresser des communes pour des expérimentations dans des parcs. À plus long terme, ils envisagent une miniaturisation du robot pour se rapprocher d’une version commercialisable. Eux-mêmes seront probablement en classe préparatoire l’an prochain, mais ils ne ferment aucune porte. Le 28 mai, ils défendront leur projet devant un jury national — avec la même énergie qui les a poussés à concevoir une chenille intelligente depuis leur lycée normand.
Cy-Clope & DieRaupe : deux générations, une même urgence
L’aventure Cy-Clope est née d’un ADN identique à celui de DieRaupe. Il y a 11 ans, deux étudiants lyonnais faisaient le même constat qu’Alexandre et Baptiste : l’omniprésence étouffante des mégots dans notre environnement. Refusant de détourner le regard, ils ont eux aussi choisi l’innovation pour répondre à ce défi majeur.
Si DieRaupe s’attaque aujourd’hui à la collecte automatisée en terrain difficile, Cy-Clope a ouvert la voie en créant le Cy-Clopeur : un mobilier éco-conçu qui transforme le geste d’abandon en un acte de tri à la source. Le résultat de cette persévérance est concret : 2 milliards de mégots ont déjà été sauvés de la nature pour être valorisés en énergie.
Aujourd’hui, accompagner ces deux jeunes talents normands est bien plus qu’un choix, c’est une conviction. L’alliance entre leur vision technologique et le savoir-faire de Cy-Clope prouve que l’innovation et l’expérience peuvent transformer durablement nos habitudes. Du prototype intelligent à la gestion structurée des déchets, chaque projet commence par un acte fort : celui de s’engager concrètement pour l’environnement.